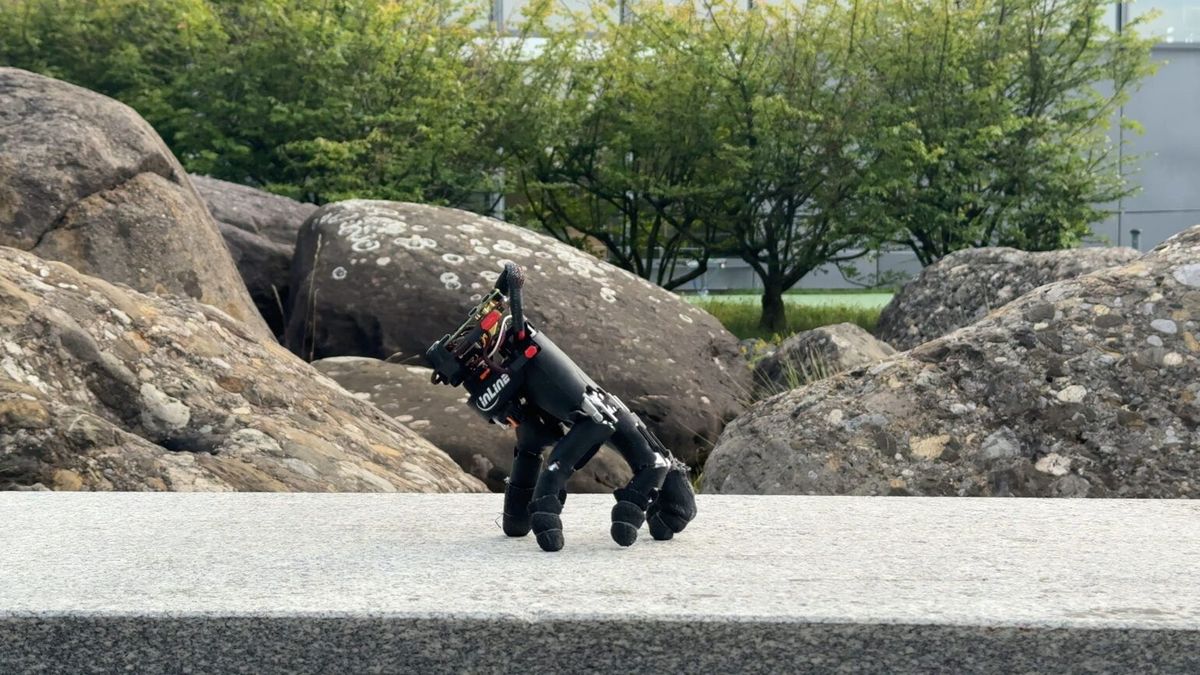
Цюрихтегі Швейцария жоғары техникалық мектебінің (ETH Zurich) жұмсақ робототехника зертханасының мамандары өз саусақтарының ұшымен қозғала алатын, құлағаннан кейін тұратын және пернетақта пернелерін басатын автономды механикалық қол жасап шығарды, деп хабарлайды infohub.kz сайты.
Амирхоссейн Каземипур, Хэхуэй Чжэн және Роберт Катчманн бастаған авторлар тобының зерттеуі arXiv порталында препринт ретінде жарияланды. Болашақта бұл технология ірі роботтарға қолын ажыратып, оны тар саңылауларға, желдету арналарына немесе қираған құрылымдарға жіберуге мүмкіндік береді – айналаны қарау, ажыратқыштарды бұру немесе заттарды жылжыту үшін.
Жүретін аяқ-қол жасау саусақтардың әртүрлі ұзындығымен және бас бармақтың бүйірде орналасуымен қиындады, бұл тепе-теңдікті сақтауды қиындатты. Инженерлер коммерциялық WUJI робот қолын алып, оның артқы жағына аккумулятор, микрокомпьютер және қозғалыс датчигін бекітті. Бүкіл құрылымның салмағы 818 грамм. Қозғалыстарды басқаруды симуляцияда күшейту арқылы оқыту әдісімен әзірледі: алға жылжығаны үшін жүйе ұпай алды, ал қауіпті тербелгені үшін айыппұл салынды.
Сынақтар кезінде құрылғы 9,3 сантиметр секундтық орташа жылдамдық көрсетті және паркет, металл торлар, қиыршық тас және шөпті қоса алғанда, 14 түрлі жабынды сәтті еңсерді, камераларсыз бағдарлай отырып. Сонымен қатар, қол 25 сынақ құлауының 21-інде саусақтарына өз бетінше тұра алды. Әзірлеушілер роботты тіреуден бір саусағын үзіп алуға да үйретті: 32 әрекеттің 29-ында ол Sokoban басқатырғыш ойынын өту үшін компьютер пернетақтасындағы қажетті пернелерді қатесіз басты. Сыртқы камераның көмегімен қол текшеге жақындап, оны орнынан жылжыта алды. Болашақта ғалымдар қолды кіріктірілген камералармен және негізгі роботпен түйісу механизмімен жабдықтауды жоспарлап отыр.